
继全球颠覆性具身跨本体通用大模型——以太大模型(Aether)公开、发布10分钟无剪辑一镜到底跨本体协同视频后,乐享科技将再度抛出行业重磅突破:9月16日,我们将在上海开启全球首场机器人户外开放环境实景直播。
全球首次,机器人将在户外开放环境,完成全实时的直播,将模型效果,直接跳过demo阶段,放给大家看。
搭载以太大模型的智能机器人,将在真实复杂的户外非结构化环境中,脱离实验室可控场景、脱离预设脚本,脱离遥操作,完成随机点单的全自主烧烤闭环任务,机器人将完成点单、烧烤、上菜、交互的全流程,以公开、透明、可干预、可验证的实景直播,重新定义当代具身智能的真实通用能力上限。
告别实验室“样板智能”!全球首次户外开放环境机器人公开直播
纵观当前全球具身智能行业,绝大多数模型演示均局限于静态、无干扰、恒温的室内实验室场景,或快递分拣等室内场景,依托海量场景专属数据训练、精细化预设脚本完成演示,一旦走向真实、多变、陌生的户外环境,极易出现决策失效、动作阻塞、误差累积、任务中断等问题。行业长期陷入“实验室超强、真实场景拉胯”的技术困境。
本次乐享科技直播,彻底打破行业固有演示范式,打造全球首个无预设、无脚本、可干预、全开放的户外机器人实景挑战。本次直播不提前录制、不后期剪辑、无人工遥控、无分步指令干预,全程接受用户实时干扰,全程实时公开、全程可溯源、全程可监督。
区别于此前出圈的室内家务协同Demo,本次户外场景难度实现量级跃升:户外环境存在光照变化、风力扰动、地面不平整、温湿度波动、物体摆放无序等海量不确定变量,且所有场景、道具、任务组合均为机器人零样本陌生场景。
模型从未经过专项训练、无专属数据微调,完全依靠自身原生物理心智,自主适配复杂户外环境。
全民可干预!实时出题下单、随机改场景,硬核验证真实智能
为极致验证以太大模型的通用泛化能力与自主决策能力,本次直播开放观众实时干预权限,彻底区别于行业封闭式演示:
直播现场支持观众随机出题、自由改造场地布局、随意更改道具摆放位置、临时打断及新增任务需求。
从用户点单需求解析、场地环境自主勘探、食材工具自主分拣、食材烤制、动态翻面控温,到成品整理、精准送餐归位,完整烧烤服务全链路全部由机器人自主拆解、自主规划、自主纠错、自主执行、自主收尾。
面对观众制造的突发干扰、随机场景变动、非常规任务指令,机器人无需人工介入调试,依托模型的长时序记忆、动态推理、实时自适应能力,快速适配新环境、新任务,完成断点续做、策略迭代,真实还原人类“临场应变、举一反三”的核心智能,彻底告别传统AI“只会固定流程、无法应对变数”的工具化短板。
以太模型硬核技术解析:重构具身智能底层范式,实现真正的机器自主心智
本次户外实景挑战,核心依托于乐享科技全栈自研的以太大模型(Aether)——全球首款以能量驱动、仿生人类神经科学架构的原生跨本体通用大模型,实现真正的物理智能。
当前行业主流具身模型均依赖“语言模型为核心中介”,通过文本翻译动作、数据拟合猜结果,本质是“记忆模仿”而非“理解思考”,存在物理认知缺失、长序列误差累积、跨本体无法适配、陌生场景泛化性极差等致命缺陷。而以太大模型从第一性原理重构技术底层,跳出数据拟合范式,开创“物理规则前置、能量驱动进化、神经仿生心智”的全新技术路径。
1. 仅用200小时人类视频,颠覆AI缩放定律认知
以太大模型仅依托200小时人类视频数据、0真机交互数据完成训练,在极小数据、极小算力成本下,实现陌生环境零样本任务成功率超90%,远超行业同类模型。打破了AI能力必须依赖海量数据、超大参数量、超高算力堆叠的传统缩放定律,证明真正的智能源于底层架构革新,而非数据与算力堆砌。
2. 人脑仿生神经架构,打通“大脑-脊髓”全闭环心智
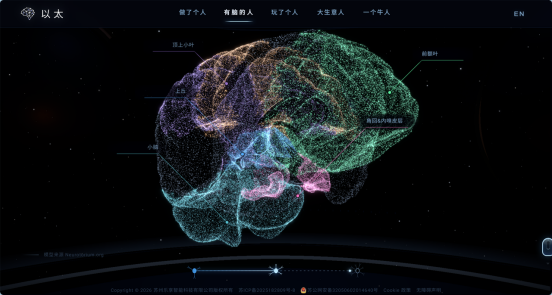
以太大模型复刻人类完整神经生理结构,搭建唯一贯通高层认知大脑-中层感知记忆-底层脊髓本能的双向仿生神经通路,五大核心功能单元精准对标人脑机能:
前额叶认知中枢:实现长时序任务拆解、元认知判断、风险识别,懂得“知其然、知其所以然”;
海马记忆中枢:构建流式动态记忆,沉淀交互经验,支持跨时长任务断点续做;
多感官感知中枢:摒弃被动拍照式识别,具备人类级主动感知能力,自主补全环境盲区;
小脑动力学调控中枢:原生理解重力、摩擦、惯性等物理规则,实时补偿环境扰动;
脊髓本能控制中枢:低延迟处理力控、平衡、防撞本能反应,兼顾灵活度与安全性。
整套架构实现“思考、感知、行动、反馈、进化”全闭环,让机器人真正接近了人类的思考判断和决策。
3. 五大原生核心能力,铸就真实通用具身智能
依托独创的能量驱动训练体系与仿生架构,以太模型拥有行业独有的五大原生能力,也是本次户外复杂任务顺利完成的核心支撑:
主动感知能力:区别于传统AI被动接收图像,机器人可根据烧烤任务目标,自主移动、转体、换视角,主动勘探户外地形、炭火状态、食材熟度,补齐光照遮挡、视野盲区等环境缺陷;
原生多模态理解:无需图像转文本的二次翻译,直接读懂户外物体材质、重量、温度、空间约束,精准区分炭火、食材、餐具、收纳工具的物理属性,适配烧烤专属作业逻辑;
流式长时序记忆:完整记录烧烤全流程状态,即便被观众随机打断、更改任务,也能精准回溯进度,恢复作业,解决传统模型长流程误差崩盘难题;
高精度运动动力学:适配户外风力、地面不平、动态温度变化等扰动,精准控制烤制力度、翻面频率、夹持角度,实现稳定、细腻的物理交互;
自主迭代进化能力:在实时作业中自我复盘、试错优化,主动寻找最优作业方案,如同人类一样积累经验、持续成长,实现真正的智能自进化。
4. 全场景跨本体通用,软硬件完全解耦
以太大模型从设计之初就定位为全品类机器人通用大脑,彻底终结行业“一硬件一算法、模型绑定本体”的固化格局。无需针对性适配调试,同一套模型可无缝适配宇树、智元等不同架构、不同自由度、不同形态的机器人硬件,实现跨品牌、跨本体协同作业,也是全球首个落地商用级跨本体通用的具身大模型。
这次,依然没有用乐享科技自己的本体,而将用智元给大家展示。
从室内协同到户外实战:见证具身智能的量产级落地
此前,乐享科技发布的10分钟无剪辑室内Demo,已经向行业证明:以太模型可实现跨本体机器人协同、自主工具使用、环境推理决策、任务断点续做、自主能量优化等类人智能表现,刷新了全球具身智能的能力认知跟想象上限。
而本次户外开放环境直播,是以太模型从“室内理想场景”走向“真实社会场景”的又一次王炸,直接给大家看模型极致的泛化性以及真实可用。
室内密集家居场景验证了模型的精细化操作与协同能力,而复杂多变的户外场景,将全面验证模型的环境鲁棒性、动态自适应能力、实时自主决策能力。
两组实景Demo互为印证,将彻底证明:以太模型的智能不是实验室限定的“表演型智能”,而是可迁移、可落地、可适配万千真实生活场景的通用原生智能。
直播预告:9月16日,共鉴真正的物理世界AGI
长期以来,行业充斥着概念化、PPT化、脚本化的AI演示,让大众难以窥见具身智能的真实水平。乐享科技始终坚持“事实胜于概念,产品大于宣言”,坚持以最开放、最透明、最硬核的实景直播,直面行业与大众的监督与检验。
我们始终坚信:具身智能的终极价值,不是实验室的参数突破,而是真正走进生活、适配真实世界、与人类互相促进。
以能量驱动智能进化,以自进化认知复刻人类认知,以太大模型正在推开机器人走进千家万户的全新大门,开启具身智能的全民时代,见证具身智能的历史性突破!
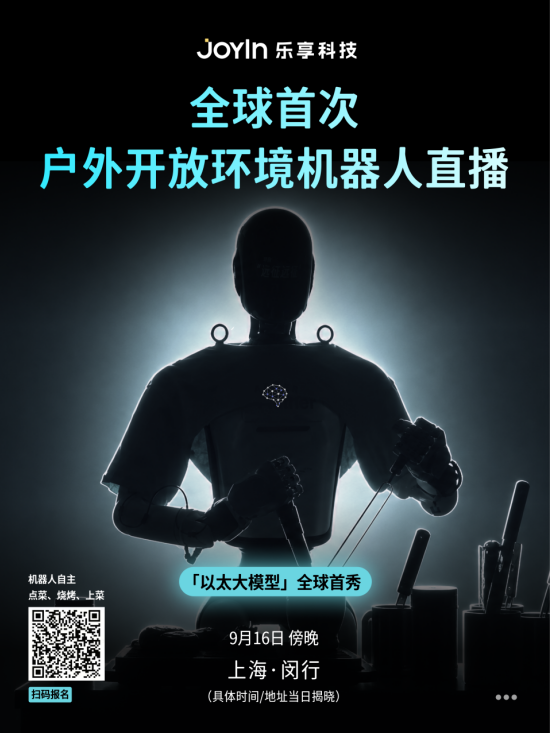
【直播核心信息】
直播时间:2026年9月16日(本周三)傍晚
直播地点:上海-闵行
核心看点:
1. 全球首次机器人户外开放环境直播
2. 零样本新任务,全链路点单-烧烤-上菜,全自主实战
3. 全程无剪辑、无遥控,真实展现模型原生智能
4. 观众实时干预、随机改场景、临场出题,无脚本硬核实测
5. 直观看到室内/户外双场景,见证以太超强通用泛化能力+真实可用性

